【轨物方案】光伏清检机器人解决方案技术深度解析

光伏运维装备正经历从“自动化清扫工具”向“智能感知终端”的关键跃迁。本文以已在国能集团某石化厂区柔性支架光伏电站规模化部署的“清洁·检测一体化机器人”为对象,从硬件架构、环境防护、作业状态机、防跌落算法、多光谱热斑识别、通信协同六个层面,完整拆解这套系统的技术实现路径与工程设计权衡。

任何工程架构都由场景约束决定。该系统面对的是四个极端条件叠加的作业环境:
•禁飞区约束:石化厂区上空禁飞,无人机巡检路线被彻底封死,机器人必须具备完全自主的环境感知能力;
•柔性支架动力学:大跨距柔性索结构在风荷载下产生 0.1–2Hz 频段的持续晃动,传统轨道式机器人的刚性轨道假设失效;
•灾害性缺失风险:沿海台风多发区,组件可能整片移位、缺失,机器人面临高空坠落风险,且下方是物料堆场与人员作业区;
•感知干扰密集:强海面反射、化学粉尘、高湿盐雾、剧烈光照变化,对单一传感器构成系统性挑战。

对应的总体设计思路是任务解耦:将“高实时性的运动控制”与“高算力的图像处理”拆分到两个异构处理器上,各自运行独立状态机、通过高可靠总线协同——这是整套系统的骨架,后续所有算法都架构在这个骨架之上。

2.1 双板分工
| 处理单元 | 核心芯片 | 承担任务 | 关键要求 |
| 主控板 | GD32F303VET6(ARM Cortex-M3,工业级) | 电机驱动、超声波/限位传感、充放电管理、遥控、总线调度 | 硬实时、高可靠 |
| 视觉处理板 | RK3568(集成 0.8TOPS NPU) | 双光图像采集、AI 推理(分割/检测)、数据上传 | 高算力、低功耗 |
选型逻辑值得注意:主控板没有选用应用处理器而是工业级 MCU,因为在强电磁干扰的光伏场站,“指令必达、时序确定”比“性能冗余”更重要;视觉板选择 RK3568 而非更高算力平台,则是功耗(整机视觉模组<1.8W)与续航约束下的工程折衷——通过模型量化把算法塞进 0.8TOPS 的 NPU,而不是用更大的电池供养更大的芯片。
2.2 多光谱感知集成模块
感知核心是 HX2 双光视觉模组(基于瑞芯微 RV1106):
•红外通道:256×192 氧化钒非制冷焦平面探测器,NETD<50mK@25℃,F#1.0,25Hz 帧频,配合无热化定焦镜头实现 −15℃~+150℃ 工业级测温(精度 ±2℃);
•可见光通道:GC2093 传感器,1920×1080 高清,H.264 编码,兼容 RTSP/ONVIF/Modbus-TCP;
•传输链路:RTL8211FD 千兆 PHY 通过 RGMII 接口对接 RK3568,RJ45 连接器内置 2250Vdc 隔离电压——这个细节针对的正是光伏场站的雷击感应与地电位差风险。
双通道在同一时间坐标下同步输出宏观影像与热分布数据,这是后文“多光谱融合”得以成立的硬件前提。

2.3 摄像头环境防护机构:被低估的工程细节
红外氧化钒探测器对表面污染极其敏感,“任何细微的灰尘覆盖或水渍残留都会影响热灵敏度”。该系统为此设计了电动推杆驱动的防护舱门机构:
•铝合金腔体兼作被动散热路径,模组悬浮安装形成二次散热;
•盖门内侧高弹性硅胶密封条,闭合后形成准无尘空间;
•时序设计是精髓:开盖 → 识别确认开盖到位 → 摄像头上电 → 拍摄 → 识别确认关盖 → 断电。非作业时段(空载行驶、转场、充电待机)整个感知系统处于"零功耗+全封闭"状态。
这个“先开盖、后通电、识别校验、先断电、再关盖”的状态闭环,直接决定了精密光学器件在多风沙、高湿度环境下的寿命,是长期运维成本模型中的关键变量。

系统按云平台指令分两种作业模式:一般清洁模式(恒速行走+刷洗)与影像巡检模式(行走+定点双光采集+实时路径安全判断)。二者的协同通过两块板卡各自的状态机实现:
•主控板状态机:初始化 → 待机 → 工作,工作态中实时接收视觉板告警位,轮询与中断结合处理外部指令与传感器信号;
•视觉板状态机:待机监听 → 开盖上电 → 图像获取 → 本地缺陷分析 → 异步上传,文件独立上传状态机持续运行。

关键的协同设计是异步解耦:主控板下发采集指令后通过查询“采集完成标志”确认视觉板状态,即使通信波动或算法处理延时,运动系统也不会因通信阻塞而卡死——这在柔性支架晃动、电磁干扰密集的现场,是可靠性的底线设计。

4.1 问题定义
机器人以约 0.25m/s 在高空柔性支架轨道行走,前方组件可能因台风缺失或移位。无无人机预排查、无刚性护栏,唯一可行方案是行进中实时视觉自检。这是一个典型的“安全关键 + 边缘算力受限”问题。
4.2 感知算法链
•模型部署:Yolov8-seg 经 RKNN-Toolkit2 转换(PyTorch → ONNX → RKNN),INT8 量化(用现场光伏板图像做校准集),在 RK3568 NPU 上实现约 15FPS 推理——高于主控板 10Hz 的查询频率,保证感知不成为瓶颈;
•ROI 划定:基于摄像头安装结构(30° 俯角、0.5m 高度)在图像坐标系中预设梯形预警区域,覆盖前方两块光伏板中心附近,过滤天空背景干扰;
•重合率判定:P =(分割掩码 ∩ ROI 面积)/ ROI 总面积,P<80% 即判定路径缺失。
30° 安装角的选择是典型的多目标权衡:几何模型推导显示,20° 时有效面积占比仅 37.53% 但前瞻距离 1.37m;60° 时有效面积饱和(207.4 万像素)但前瞻距离缩至 0.29m。30° 取得 0.87m 前瞻距离,覆盖前方 2–3 块板,为制动预留充足位移。

相比边缘直线检测,面积重合率法的优势在于容错性:柔性支架上板边界呈曲线、阴影光影干扰频繁,基于整体覆盖比例的判定可以平滑局部识别波动,避免频繁误触发。
4.3 冗余停机机制
安全逻辑是双重的:
•告警触发:主控板以 100ms 周期经 RS-485 轮询视觉板,单次读到缺失告警位(FB.Bit1=1)立即切断电机电源;
•通信容错:连续 5 次无响应或 CRC 校验失败,判定视觉板失效,同样紧急停机。
即“看不见”与“联系不上”都停车——安全冗余不依赖任何单一通道的完整性。
4.4 全链路时序验证
| 阶段 | 环节 | 耗时 |
| 感知层 | 模型推理 | 66.7ms |
| 通信层 | RS-485 轮询 | 100ms |
| 执行层 | 主控逻辑 | 10ms |
| 机械层 | 分段减速制动 | 240ms |
| 合计 | —— | 约 417ms |
0.25m/s 速度下实测制动距离约 2.92cm(设计上限 10cm),检测点到缺失边缘 1.44m,安全余量 94.9%。这组数字的意义在于:它证明了“视觉感知 + 边缘推理 + 分布式通信 + 机械制动”的完整链路,可以在毫秒级时序预算内闭合一个高空安全回路。

5.1 虚假热斑的物理机理
单红外检测的根本困境在于玻璃盖板反射:反射率约 9% 的钢化玻璃在晴天(地面辐照约 1020.75W/m²)下反射功率可达约 78W,红外相机依据斯特藩-玻尔兹曼定律将其误读为表面自发辐射,产生与真实热斑特征几乎一致的温升伪影。这不是算法问题,而是单模态传感的物理盲区。

5.2 三级融合判定架构
第一级·红外初筛:直接检索 256×192 原始温度矩阵最大值,低于 60℃ 阈值直接跳过后续计算。这一步的设计价值在于功耗:大面积巡检中绝大多数视场是健康的,初筛使高耗算法只在真有可疑高温时启动。
第二级·反光特征提取:可见光图像输入部署于 RK3568 的 Yolov8 检测模型(同样 RKNN 量化,单帧 42–48ms),训练时特意引入大量虚假热斑负样本(均匀背光面、金属边框局部反光),输出反光区域边界与置信度。
第三级·空间一致性校验 + 双置信度加权:
•配准:以红外视场为基准裁切可见光(16:9→4:3,杜绝温度盲区插值),通过四角点标定的单应性矩阵 H 建立红外坐标 → 可见光坐标的非线性映射;
•校验:红外异常坐标映射到可见光平面,若不在任何反光区域内 → 真实热斑;若重合 → 进入加权判定;
决策:S = α·C_T + β·(1−C_R),α=0.55、β=0.45(红外是热状态直接物理指标,权重更高),S>0.7 判真、否则剔除。
这个非对称权重设计体现了一个原则:在漏检与误报之间,安全场景优先保检出率——极端高温点即使伴随反光干扰,高 C_T 仍能维持判定灵敏度。
5.3 实测效果
1000 组双光数据(真实热斑 400、虚假热斑 500、正常 100,覆盖早晨/正午/傍晚光照)的对比测试:
| 指标 | 单红外阈值法 | 多光谱融合 | 提升 |
| 总报警次数 | 848 | 401 | −52.7% |
| 误报次数 | 464 | 17 | −96.3% |
| 误报率 | 54.7% | 4.2% | 92.3% |
反光识别模型在正午强反射工况下准确率 98.8%。误报率下降一个数量级,直接改变了运维告警的可用性——从“每两条告警一条是假的”到“二十四条里只有一条误报”。

板间通信:RS-485 + Modbus RTU(自定义 0xB0 启动采集、0xB1 状态读取帧),CRC16 校验可检出全部奇数比特错误、全部单突发错误与全部双比特错误,漏检概率 1/65536——在强电磁环境下以极低成本换得确定性。
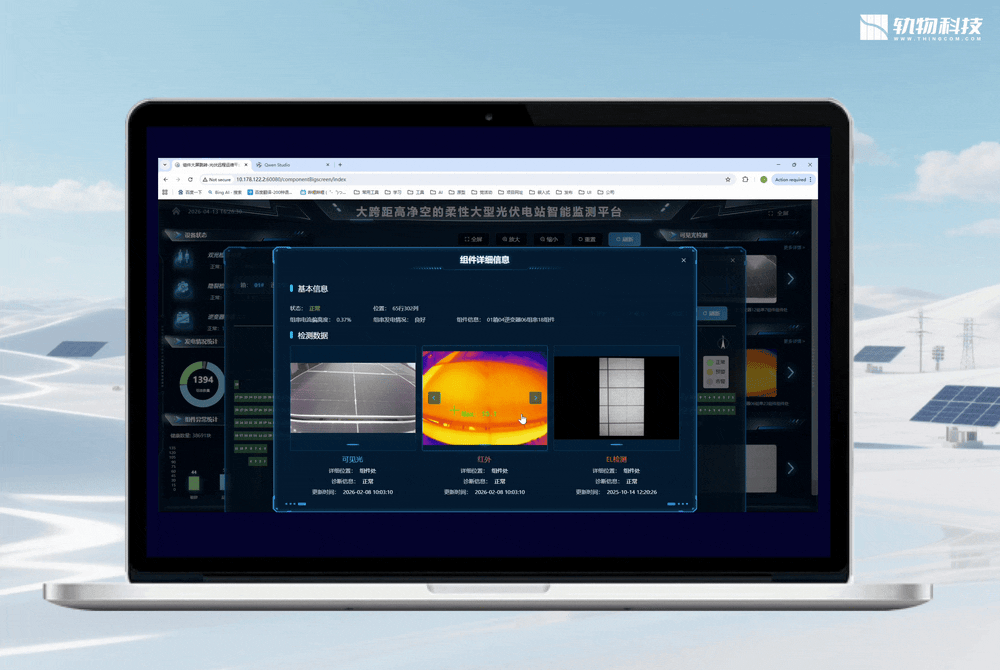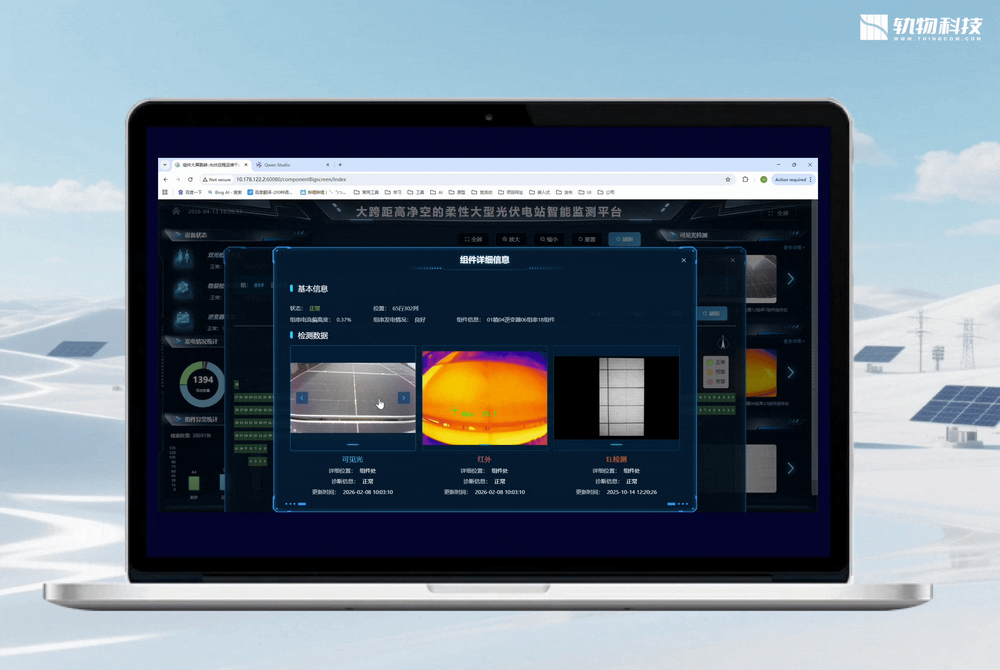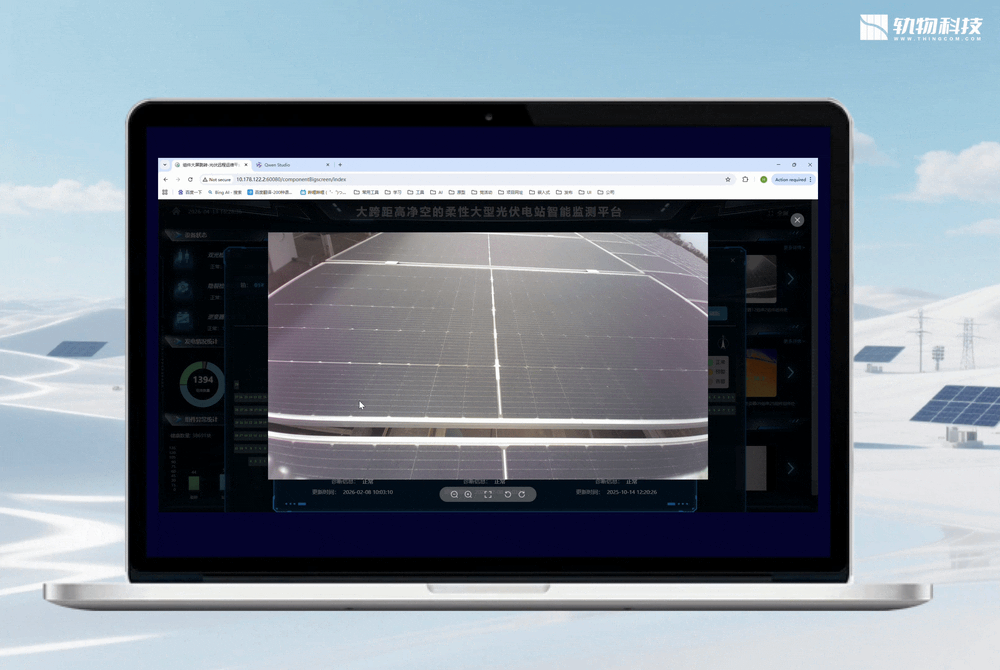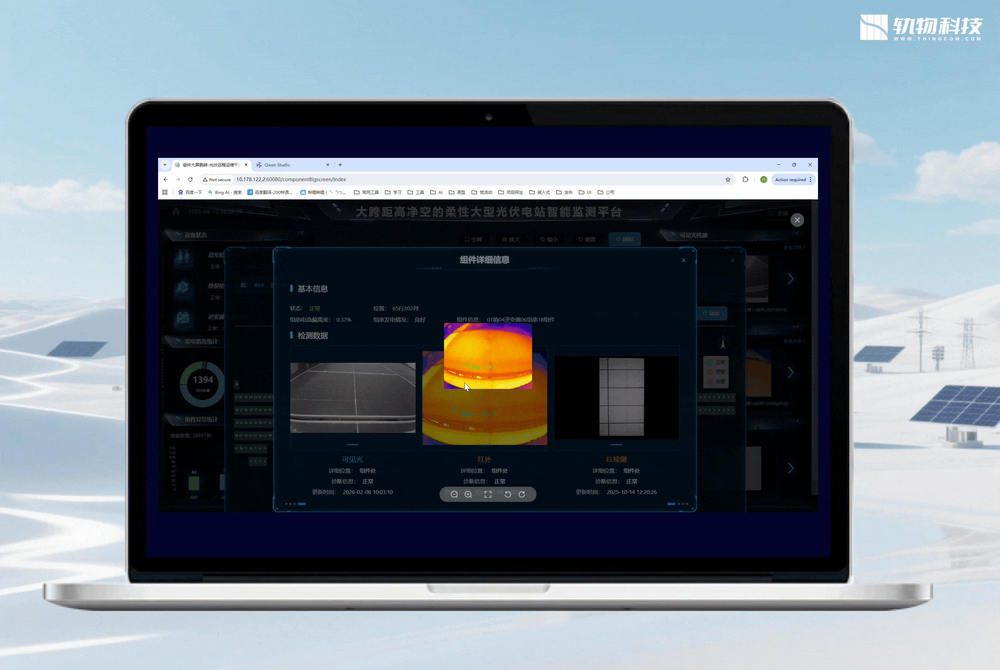
云端通信:4G + MQTT,图像先落本地缓存、独立上传状态机断点续传;服务器压测显示多机并发平均响应 594ms。智慧运维平台提供态势总览(含风速/风向等气象参数)、远程操控与固件批量升级、组件级双光监测(可见光+红外并列、位置标签+时间戳、多维筛选)、日志追溯四大能力。

这套方案的范式可复用于:柔性支架/常规支架光伏电站的清检一体化改造、禁飞区工业厂区的自主巡检、其他需要“边缘 AI + 安全冗余”的移动机器人场景。同时应诚实面对其边界——论文展望的方向(激光雷达/超声多传感融合、雨雪结冰等极端天气自适应、5G 云边端集群协同、硬件模块化)正是当前方案尚未闭合的部分;单机智能已验证成熟,集群智能仍在演进中。
该系统的工程启示可以浓缩为四句话——算力不够用时用架构解耦来省,传感器有物理盲区时用多模态融合来补,通信不可靠时用冗余停机来兜底,环境太恶劣时用机械防护与状态时序来续命。技术选型没有一步是“最先进的”,但每一步都是“该场景下最可靠的”。